DESARROLLAN UN SISTEMA DE VISIÓN ARTIFICIAL PARA INTEGRAR EN UN ROBOT SOCIAL
Fuente: Andalucía Innova
De momento, hemos desarrollado un importante conjunto de funcionalidades que se integran en un sistema software de percepción, orientado a la interacción con personas y a la detección de marcas visuales para navegación», expone Bandera. Este sistema perceptivo se integraría, desde una perspectiva más general, «en un robot social, es decir, que comparte su entorno con personas y que exhibe un comportamiento socialmente correcto: te mira a los ojos cuando le hablas, te saluda si te lo cruzas, etc.», indica el profesor Bandera.
 El investigadore aclara: «En realidad, estamos trabajando en el desarrollo de una cabeza robótica expresiva (llamada MUECAS), en colaboración con la Universidad de Extremadura». No obstante, el sistema podría emplearse en cualquier robot de servicio, «bien con aspecto más o menos humanoide, o bien tipo silla motorizada o plataforma robótica», explica el responsable del proyecto.
De un modo más concreto, los investigadores de la UMA pretenden crear una arquitectura perceptiva, que dotaría al robot o cabeza robótica en que se instalara de una gran autonomía y capacidad de interacción. Se usaría un único sistema sensorial, consistente en un par de cámaras estéreo paralelas previamente calibradas.
Esta arquitectura se descompone en cuatro módulos perceptivos de bajo y medio nivel, que deben proporcionar la información necesaria para: permitir la autolocalización local del robot; evitar obstáculos; construir el mapa del entorno usando marcas naturales y proporcionar la capacidad de localización y global; y detectar la presencia de un usuario y reconocerlo, interpretando posibles comandos que éste pueda darle por reconocimiento de gestos manuales. Los científicos están trabajando ahora en cómo evitar obstáculos, ya que los otros tres puntos ya los han logrado.
Módulos software creados
Como indica el responsable del proyecto, el desarrollo del sistema perceptivo de visión artificial «se basa en crear una serie de módulos software que aportan funcionalidades muy concretas». Por el momento, se ha logrado ya un sistema de atención, que permite seleccionar de la escena aquellos elementos que destacan, bien por su color o contraste con respecto a los colores de las regiones que los rodean, o por su relevancia para que se realicen ciertas tareas.
También se han logrado funcionalidades que permiten detectar la presencia de una persona, extraer su silueta y reconocer gestos dinámicos que se realicen con ambas manos (por ejemplo, decir hola). Otro aspecto ya conseguido es la obtención de funcionalidades que permiten detectar la presencia de objetos llamativos (por su color o contraste con el fondo), que se usan como marcas visuales en un sistema de navegación para un robot móvil. Se ha estudiado cómo usar esta información para crear mapas del entorno que explora, y donde desarrollará su actividad el robot. También se ha analizado cómo dividir dicho mapa en zonas.
«En este sentido, el sistema implementado es capaz de detectar automáticamente estos cambios. La idea es que, en función de dónde estés (cocina, salón, etc.), te encontrarás ciertos objetos y desarrollarás ciertas funciones. Eso permite mejorar la eficiencia de los algoritmos y es algo que las personas también hacemos de forma intuitiva», explica Antonio Jesús Bandera.
Por último, el equipo ha creado un sistema de bajo coste computacional, que permite que el robot pueda tener una estimación de cuánto se va moviendo (odometría visual). Es una forma de cuantificar en qué medida se cumplen las órdenes de movimiento ejecutadas. «La idea es ampliar este conjunto de funcionalidades para incluir la evitación de obstáculos, entendiéndola también como una tarea reactiva, que se realiza rápido y sin pensarlo», señala Bandera. «Ya tenemos una propuesta que funciona muy bien con datos de distancia a obstáculos obtenidos de un sensor láser», añade.
Últimas publicaciones
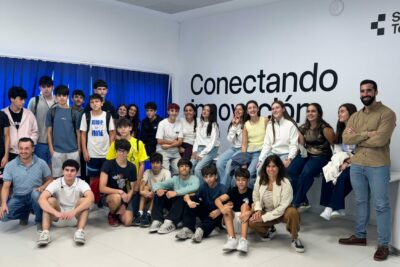
Los investigadores Álvaro López Moral, de la Universidad Pablo de Olavide, y M.ª Claudia Scurtu Tuna, de la Universidad de Sevilla, han conversado con estudiantes de secundaria del IES Juan de Mairena sobre la importancia de cuidar el bienestar emocional y su relación con la actividad física. Un año más, Fundación Descubre y Sevilla TechPark organizan esta actividad de divulgación científica para conmemorar esta efeméride internacional.
Un equipo de investigación de la Universidad de Granada y del Instituto de la Grasa (CSIC) ha validado un sistema basado en corriente eléctrica para aprovechar el principal residuo tras la producción del aceite de oliva. La tecnología, que separa y concentra las moléculas de interés presentes en este subproducto, recupera materias primas de alto valor para fabricar bioplásticos, cosméticos, artículos de higiene o productos de limpieza.
Sigue leyendo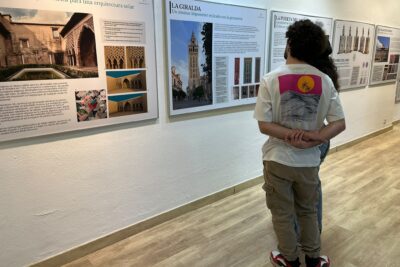
La sala La Transversal de la Facultad de Bellas Artes de la Universidad de Sevilla (C/ Laraña, 3) acoge la exposición ‘Paseo Matemático al-Ándalus’ de la Fundación Descubre / Consejería de Universidad, Industria, Energía e Innovación de la Junta de Andalucía, que podrá visitarse hasta el 29 de octubre.
Sigue leyendo