DISEÑAN UN CEREBELO ARTIFICIAL QUE PERMITE A LOS ROBOTS IMITAR LA FORMA DE MANIPULAR OBJETOS DE LOS SERES HUMANOS
Fuente: Gabinete de Comunicación de la Universidad de Granada.
Científicos de la Universidad de Granada, en colaboración con otras prestigiosas instituciones internacionales han diseñado un cerebelo artificial capaz de imitar la forma de manipular objetos de los seres humanos, utilizando para ello avanzados sistemas robóticos. Su trabajo ha servido para desarrollar un simulador de redes neuronales al que han denominado EDLUT (http://edlut.googlecode.com), que está disponible a través de internet, ya que ha sido liberado como software libre.
 El autor de este trabajo ha sido Jesús Alberto Garrido Alcázar, del Departamento de Arquitectura y Tecnología de Computadores de la Universidad de Granada, junto a los profesores Niceto Rafael Luque Sola, Eduardo Ros Vidal y Richard Rafael Carrillo Sánchez. Todos ellos han desarrollado un extenso estudio de simulación del cerebelo con el fin de comprender cómo es capaz el cuerpo humano de manipular objetos de una forma precisa tras un proceso de aprendizaje o adaptación.
El modelo de cerebelo artificial diseñado en la Universidad de Granada, aplicado a un robot, permite a éste aprender las características intrínsecas del objeto que se le presenta (masa, inercia, resistencia que opone al movimiento ) y asociarlas con otra serie de características casuales (color o forma) que le ayudan a distinguirlo de otros objetos y llevar a cabo una manipulación más precisa. Esta asociación entre características inherentes del objeto y otras casuales se puede entender como un proceso cognitivo llevado a cabo por el robot. De hecho, los investigadores han analizado cómo se realiza esta tarea y cómo se pueden aprovechar estas capacidades humanas para el control de robots.
Una nueva generación de robots
Este estudio permitirá a medio plazo la posibilidad de crear una nueva generación de robots capaces de interactuar con humanos (sin que puedan provocarles daños como es el caso de los robots industriales tradicionales) mediante las estrategias de control que en él se definen. Además de esto, y de forma más genérica, este tipo de estudios puede ayudar al desarrollo de nuevos tratamientos para enfermedades relacionadas con el cerebelo (como es el caso de la ataxia), así como la investigación de nuevos métodos de rehabilitación y prótesis inteligentes.
Esta investigación se ha llevado a cabo durante 4 años, encuadrada dentro de dos proyectos europeos (SENSOPAC y REALNET). El proyecto SENSOPAC (2006-2011) ha estudiado de forma multidisciplinar cómo el sistema nervioso es capaz de dirigir de forma precisa la realización de movimientos y la obtención de conocimiento (características de los objetos que se están manipulando) mediante éstos. En este proyecto participaron instituciones tan prestigiosas como las Universidades de Cambridge, Pavía, Pierre y Marie Curie de París, Erasmus de Rótterdam, o la agencia aeroespacial alemana (DLR).
En el segundo de los proyectos (REALNET), que comenzó en marzo de 2011 y se extenderá hasta el año 2014 se pretende obtener por primera vez un modelo completo y exhaustivo del cerebelo capaz de controlar en tiempo real sistemas robóticos. En este proyecto participan instituciones como el Instituto Politécnico de Milán, la Universidad de Sheffield, la Universidad Técnica de Berlín, o el Instituto Neurológico Casimiro Mondino de Pavía.
Referencias bibliográficas:
· DAngelo, E.; Koekkoek, S.K.E.; Lombardo, P.; Solinas, S.; Ros, E.; Garrido, J. A.; Schonewille, M.; De Zeeuw, C.I.: Timing in the Cerebelllum: Oscillations and Resonance in the Granular Layer. Neuroscience, 162, 805-815, 2009.
· Luque, N. R.; Garrido, J. A.; Carrillo, R. R.; Coenen, O. J. M. D.; Ros, E: Cerebellar input configuration towards object model abstraction in manipulation tasks. IEEE transaction on neural networks, 22(8), 1321-1328, 2011. (Revista Top 3 en Ciencias de la Computación, Hardware & Arquitectura, 1er cuartil en Ciencias de la Computación, Inteligencia Artificial, Teoría & Métodos, y en Ingeniería, Eléctrica & Electrónica).
· Luque, N. R.; Garrido, J. A.; Carrillo, R. R.; Tolu, S.; Ros, E.: Adaptive cerebellar spiking model in a bio-inspired robot-control loop. International journal on neural systems, 21(5), 385-401, 2011. (1er cuartil en Ciencias de la Computación, Inteligencia Artificial).
· Luque, N. R.; Garrido, J. A.; Carrillo, R. R.; Coenen, O. J. M. D.; Ros, E: Cerebellar-like corrective-model abstraction engine for robot movement control. IEEE Transaction on system, man, and cybernetics – Part B, 41(5), 1299–1312, 2011. (Revista Top 3 en Automatización & Sistemas de Control, y en Ciencias de la Computación, Cibernética. 1er cuartil en Ciencias de la Computación, Inteligencia Artificial).
Más información:
Jesús Alberto Garrido Alcázar
Departamento de Arquitectura y Tecnología de Computadores de la Universidad de Granada
Teléfono: 958 241 776
E-mail: jgarrido@atc.ugr.es
Últimas publicaciones
En el mundo animal, la reproducción es un aspecto fundamental para mantener la continuidad de las especies. Por eso, los animales (ya sean machos o hembras) han recurrido a técnicas, en ocasiones curiosas, para atraer a su pareja, desde las estructuras circulares que crea un pez globo en aguas japonesas hasta la berrea de los ciervos. En la época de la reproducción, los animales deben tener todas sus fuerzas y estar en plenitud de condiciones físicas, pero ¿qué pasa cuando un animal tiene una enfermedad infecciosa en la sangre?
Sigue leyendo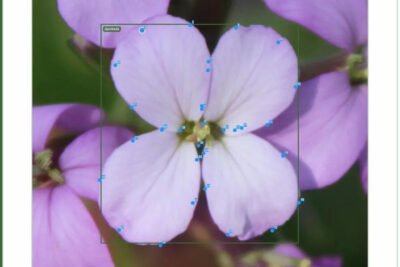
Investigadores del grupo BioChenge del Departamento de Genética de la Universidad de Granada han desarrollado Theia, una herramienta basada en inteligencia artificial que permite medir de forma rápida y fiable las características morfológicas de los organismos directamente en el campo, utilizando únicamente un teléfono móvil de gama media y sin necesidad de conexión a Internet.
Sigue leyendo
El arbolado urbano, en especial en ciudades como Córdoba donde los veranos cada vez son más largos e intensos, también se ve afectado por estos cambios. Ese arbolado, además, desempeña un papel clave en la regulación del clima de las ciudades a través de la sombra y la evapotranspiración, pero ¿siguen los árboles cumpliendo esta función cuando la temperatura aumenta?
Sigue leyendo