Nuevo sistema de ‘teleoperación’ para robots de ayuda a personas con movilidad reducida
Fuente: José T. del Pozo / Fundación Descubre
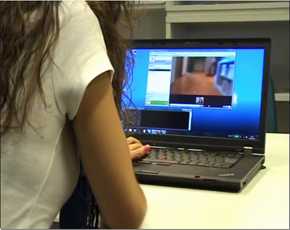
Imagen de un voluntario durante una de las pruebas
El grupo Control y Robótica de la Universidad de Huelva ha desarrollado un nuevo sistema informático que mejora el control remoto de robots de asistencia para personas con movilidad reducida. Este tipo de autómatas, dirigidos por el usuario a través de la pantalla de su propio ordenador, están destinados a facilitar el desarrollo de tareas cotidianas como fregar el suelo o comprobar que se han apagado las luces, la televisión o el fuego de la cocina sin tener que desplazarse.
En concreto, los expertos ya han probado con éxito este nuevo sistema sobre el robot móvil ‘Robotino’, un autómata que sirve de modelo en ciencia robótica y que, tras el experimento, mejoró ciertas funcionalidades como su capacidad para evitar obstáculos o mostrar, en tiempo real, dónde está situado en cada momento.
Además, el sistema reduce los periodos de trayectos. “El tiempo empleado es menor para aquellas labores que requieren un desplazamiento de la persona como pasar la aspiradora o buscar objetos que se encuentran en otra habitación”, resume a la Fundación Descubre el responsable del proyecto, José Manuel Andújar, catedrático de la Universidad de Huelva.
Principales ventajas
De este modo, en el estudio ‘Improving Skills and Perception in Robot Navigation by an Augmented Virtuality Assistance System’, publicado en la revista Journal of Intelligent & Robotic Systems: Theory & Applications, los expertos han demostrado la eficacia de un nuevo sistema informático que mejora el uso de robots de asistencia en tareas desarrolladas de forma remota y a través de un ordenador o dispositivo móvil.
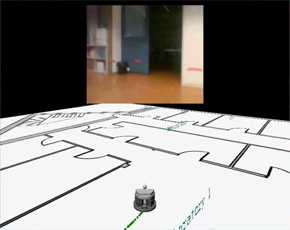
Visión del entorno desde el ordenador de los usuarios
Este sistema permite mostrar en una única pantalla una escena virtual en 3D que combina un vídeo en tiempo real –captado por el robot y desde la perspectiva de la persona- y un mapa del entorno por el que éste se desplaza. “De esta forma, existe una mayor precisión durante la navegación o movimiento del robot, es decir, las personas comprenden mejor el espacio que rodea al robot”, explica.
Además de proporcionar un mejor control a distancia del robot, otra de sus ventajas es que requiere de un menor esfuerzo o “carga de trabajo” por parte de las personas con movilidad reducida que emplean este tipo de autómatas. “El mayor conocimiento del medio implica una disminución en la demanda física o mental, es decir, el proceso de guía es más sencillo”, sostiene Andújar.
Probado con éxito
Este nuevo sistema está basado en técnicas sensoriales de interfaz hombre-máquina, método que conecta las instrucciones de las personas con una respuesta eficaz por parte de la tecnología. Según indican los expertos, su desarrollo se inició durante una estancia postdoctoral del investigador de la Universidad de Huelva Tomás Mateo -cuyo director de tesis fue el profesor Andújar- en el École Polytechnique Fédérale de Lausanne (EPFL), en Suiza. “En primer lugar diseñamos el sistema y lo instalamos sobre un robot móvil -‘Robotino’- para mejorar funcionalidades como su orientación o conocimiento del entorno”, comenta el investigador Mateo.
A continuación, el proceso de experimentación contó con la colaboración de 16 voluntarios encargados de probar estas nuevas funcionalidades en diferentes entornos reales como habitaciones o pasillos. “Se trataba, en definitiva, de experimentar las capacidades de ‘teleoperación’ del nuevo sistema de navegación desarrollado”, sostiene el investigador.
Para ello, los participantes realizaron diferentes pruebas -según el método denominado NASA-TLX para evaluar la carga mental de trabajo en el control del robot- empleando, por un lado, el sistema desarrollado por el equipo de investigación y, por otro, los sistemas de uso habitual. “Demostramos un mayor conocimiento del espacio por donde se desplaza el autómata y un mejor manejo desde el ordenador por parte de los participantes”, precisa Mateo.
Presencia a distancia
Además de ayudar en determinadas labores diarias, los investigadores apuntan nuevas aplicaciones para el nuevo sistema desarrollado. “Tratamos de aumentar la presencia y participación de las personas en cualquier entorno, de forma que aquellas que no se pueden mover de la cama, por ejemplo, participen, a través de un robot móvil, en conversaciones mantenidas en cualquier otro lugar de la vivienda o recinto”, señala Andújar.
Estos datos han permitido a los expertos avanzar en el estudio de otro tipo de funcionalidades principalmente vinculadas a la integración social de las personas con discapacidad física, sensorial o psíquica. “El objetivo es mejorar su autonomía. Por ejemplo, en casos de parálisis total en brazos y piernas pretendemos que el robot (su propia cama o silla) garantice un desplazamiento adecuado en cualquier tipo de entorno”, apostilla el investigador.
Referencia
- J. Mateo Sanguino, J. M. Andújar Márquez, T. Carlson, J. d. R. Millán. ‘Improving Skills and Perception in Robot Navigation by an Augmented Virtuality Assistance System’. Journal of intelligent & robotic systems: Theory & applications. November 2014, Volume 76, Issue 2, pp 255-266
Imagen:
José Manuel Andújar, catedrático de la Universidad de Huelva.
https://www.flickr.com/photos/fundaciondescubre/15759168113/
Imagen del sistema instalado sobre el robot móvil ‘Robotino’.
https://www.flickr.com/photos/fundaciondescubre/16191533558/
Visión del entorno desde el ordenador de los usuarios
https://www.flickr.com/photos/fundaciondescubre/16192939759/
Más información:
FUNDACIÓN DESCUBRE
Departamento de Comunicación
Teléfono: 954232349. Extensión 140
e-mail: comunicacion@fundaciondescubre.es
Página web: www.fundaciondescubre.es
www.facebook.com/cienciadirecta
@cienciadirecta
Últimas publicaciones
La revista International Journal of Osteoarchaeology acaba de publicar una revisión tafonómica realizada por la Universidad de Granada que cuestiona el origen único de los cilindros de hueso, unas piezas habituales en yacimientos arqueológicos y paleontológicos.
Sigue leyendo
En el mundo animal, la reproducción es un aspecto fundamental para mantener la continuidad de las especies. Por eso, los animales (ya sean machos o hembras) han recurrido a técnicas, en ocasiones curiosas, para atraer a su pareja, desde las estructuras circulares que crea un pez globo en aguas japonesas hasta la berrea de los ciervos. En la época de la reproducción, los animales deben tener todas sus fuerzas y estar en plenitud de condiciones físicas, pero ¿qué pasa cuando un animal tiene una enfermedad infecciosa en la sangre?
Sigue leyendo
Investigadores del grupo BioChenge del Departamento de Genética de la Universidad de Granada han desarrollado Theia, una herramienta basada en inteligencia artificial que permite medir de forma rápida y fiable las características morfológicas de los organismos directamente en el campo, utilizando únicamente un teléfono móvil de gama media y sin necesidad de conexión a Internet.
Sigue leyendo