Desarrollan una mano robótica que permite desplazar objetos con un único agarre
Diseñada por la Universidad de Málaga, se trata del primer prototipo de dedos altamente articulados, adaptables y con una piel capaz de rotar axialmente a distinta velocidad, a la misma vez que el dedo puede realizar un agarre adaptativo basado en tendones. Su capacidad para manipular de forma segura componentes no rígidos ‘in hand’, es decir, sin soltarlo, añade gran potencial a cualquier brazo robótico, simplificando mucho el proceso.
Fuente: Universidad de Málaga
‘Rolling Fingers’ es la nueva mano robótica diseñada por investigadores de la Escuela de Ingenierías Industriales de la Universidad de Málaga que permite desplazar objetos con un único agarre, sin necesidad de usar dos brazos que, hasta ahora, era imprescindible para cualquier robot.
Se trata del primer prototipo de dedos altamente articulados, adaptables y con una piel capaz de rotar axialmente a distinta velocidad, a la misma vez que el dedo puede realizar un agarre adaptativo basado en tendones. Su capacidad para manipular de forma segura componentes no rígidos ‘in hand’, es decir, sin soltarlo, añade gran potencial a cualquier brazo robótico, simplificando mucho el proceso.
“Antes cuando un robot móvil tenía que desarrollar cualquier tarea, ya sea industrial o clínica, necesitaba dos manos para hacerla. Por ejemplo, en el caso de medir el pulso a un paciente, una para tomarlo y otra para levantar la camisa”, explica el profesor de Telerobótica de la Universidad de Málaga Jesús M. Gómez, autor principal de este trabajo.
Este investigador aclara que con este nuevo diseño, que se adapta a la silueta del objeto que está agarrando y puede rotar, se logra disminuir el tiempo de la operación, así como efectuar diferentes tipos de movimientos. Estas características lo hacen óptimo, tal y como señala, para mover productos hortofrutícolas o en aplicaciones industriales, como la instalación de tuberías.
Primer prototipo de tres dedos
‘Rolling Fingers’ se ha desarrollado dentro de la línea de I+D+i de la UMA ‘Robótica para interacción física con humanos’, en colaboración con el ‘Mechanical Engineering Department de la ‘University College London’ (Reino Unido).
Actualmente el prototipo, publicado en la revista científica ‘IEEE Robotics and Automation Letters (RA-L)’, cuenta con tres dedos, aunque ya se está trabajando en uno de cuatro. “Con al menos tres dedos de dos grados de libertad activos –agarre y rotación axial- es posible construir garras de robot que sean capaces de desplazar objetos de forma controlada durante un único agarre”, afirma Gómez.
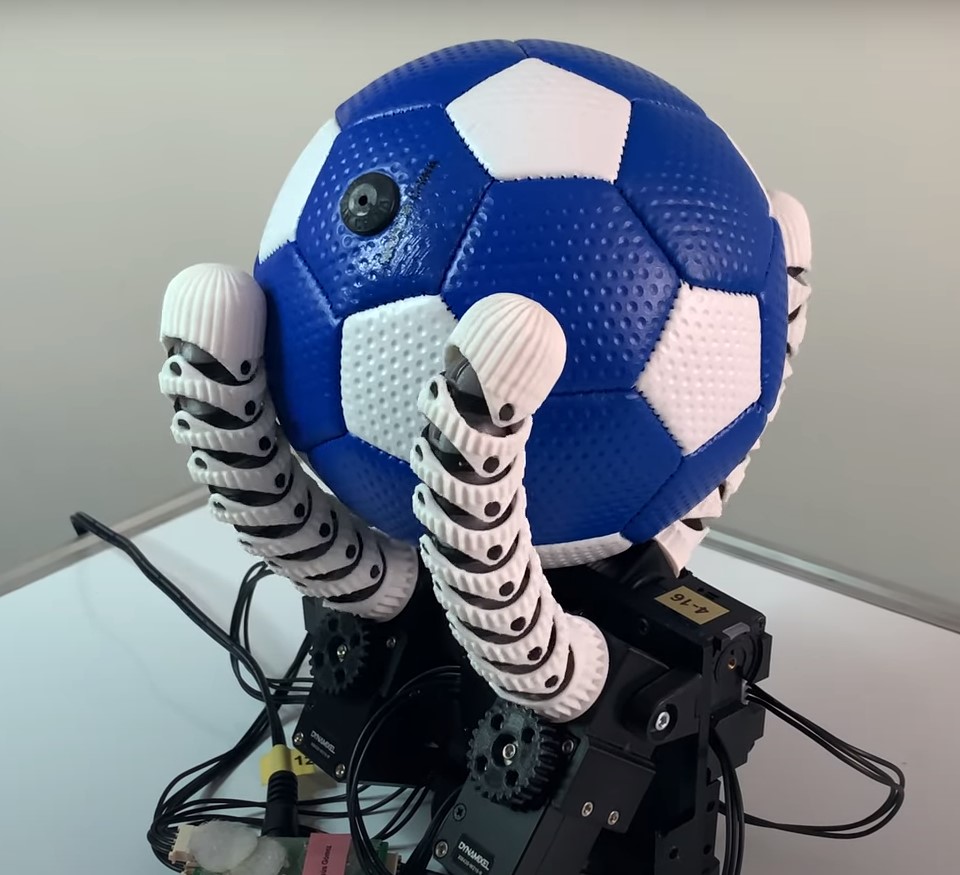
Imagen del prototipo de la UMA.
Asimismo, como siguiente paso, los investigadores apuestan por construir un demostrador para poder probarlo, tanto a nivel industrial como, más a largo plazo, en la interacción con humanos.
Referencia bibliográfica:
J. M. Gómez-de-Gabriel y H. A. Wurdemann (2021). Adaptive Underactuated Finger With Active Rolling Surface. IEEE Robotics and Automation Letters, vol. 6, no. 4, pp. 8253-8260, 10.1109/LRA.2021.3105729.
Últimas publicaciones
La entidad andaluza, que coordina el proyecto Turismo Científico, suma 14 nuevas entidades procedentes de Andalucía, País Vasco, Aragón, Madrid, Castilla y León, Comunidad Valenciana y Extremadura.
Sigue leyendo
Un equipo de investigación de la Universidad de Córdoba ha analizado el vino más antiguo del mundo, descubierto en 2019 en una tumba romana de Carmona (Sevilla) del siglo I d. C., para descubrir más pistas sobre este líquido que anteriormente ya habían identificado como blanco y de origen andaluz.
Sigue leyendo
Nuevas observaciones de gases en la atmósfera marciana, junto con la identificación de fracturas en la superficie, sugieren que el interior del planeta podría conservar actividad geológica. El estudio, en el que participa el Instituto de Astrofísica de Andalucía (IAA-CSIC), plantea que el cloruro de hidrógeno detectado sobre la región volcánica de Alba Mons podría proceder de procesos magmáticos bajo la superficie, asociados a un posible vulcanismo latente.
Sigue leyendo